 23/07/2025


Trong quá trình chuyển đổi sang sản xuất thông minh, việc ứng dụng robot công nghiệp đang trở thành xu hướng tất yếu tại nhiều doanh nghiệp. Một trong những loại robot được sử dụng phổ biến nhờ hiệu quả và chi phí hợp lý là cánh tay robot 4 bậc. Vậy thì robot 4 bậc tự do là gì, cấu tạo ra sao và hoạt động theo nguyên lý nào? Ngoài ra, những dòng robot phổ biến như robot SCARA hay robot Delta có điểm gì nổi bật? Hãy cùng Bình Dương AEC tìm hiểu chi tiết trong bài viết dưới đây để hiểu lý do tại sao loại robot này lại được ứng dụng rộng rãi trong lĩnh vực tự động hóa!
Cánh tay robot 4 bậc là gì?
Cánh tay robot 4 bậc là một loại robot công nghiệp được thiết kế với 4 bậc tự do, tức là có khả năng di chuyển theo bốn hướng hoặc chuyển động độc lập. Các bậc tự do này thường bao gồm các trục quay hoặc trục trượt. Điều này cho phép robot thao tác linh hoạt trong không gian ba chiều. Mỗi bậc tự do tương ứng với một chuyển động cụ thể, chẳng hạn như xoay quanh trục đế, di chuyển theo trục ngang hoặc dọc, gấp khớp hoặc xoay đầu gắp.
Nhờ cấu trúc tối giản nhưng hiệu quả, loại robot này rất phù hợp cho các ứng dụng cần tốc độ cao và độ lặp lại chính xác. Ví dụ như phân loại, gắp – đặt sản phẩm, lắp ráp hoặc đóng gói. So với robot 6 bậc, cánh tay robot 4 bậc có cấu tạo gọn nhẹ, dễ lập trình và vận hành. Đồng thời, tiết kiệm chi phí đầu tư ban đầu. Đây là lựa chọn lý tưởng cho các doanh nghiệp vừa và nhỏ đang triển khai tự động hóa trong nhà máy sản xuất.

Cánh tay robot 4 bậc là một loại robot công nghiệp được thiết kế với 4 bậc tự do
Cấu tạo và nguyên lý hoạt động của cánh tay robot 4 bậc
Cấu tạo cánh tay robot 4 bậc
Cấu tạo của một cánh tay robot 4 bậc thường bao gồm các bộ phận chính sau:
1. Thân robot (Base)
Đây là phần cố định, đóng vai trò như bộ khung chính của robot. Thân robot thường được gắn chắc chắn vào sàn, bàn máy hoặc một thiết bị di động. Qua đó, đảm độ ổn định trong suốt quá trình vận hành.
2. Các khớp nối (Joints)
Cánh tay robot 4 bậc sử dụng chủ yếu là khớp quay, cho phép các phần khớp xoay quanh trục nhất định. Một cấu hình tiêu chuẩn gồm:
- Khớp 1 – trục đế: Quay toàn bộ cánh tay theo phương ngang.
- Khớp 2 – khớp vai: Nâng hoặc hạ phần cánh tay trên.
- Khớp 3 – khớp khuỷu: Gập hoặc duỗi cẳng tay robot.
- Khớp 4 – khớp cổ tay: Xoay hoặc nghiêng bộ gắp cuối.

Cánh tay robot 4 bậc sử dụng chủ yếu là khớp quay
3. Các khớp nối (Links)
Các khớp nối là các thanh hoặc đoạn cứng nối giữa các khớp, giống như ‘xương’ của robot. Chiều dài và thiết kế của các khâu ảnh hưởng trực tiếp đến vùng hoạt động và khả năng tải của robot.
4. Bộ truyền động
Đây là động cơ của robot, tạo chuyển động cho các khớp:
- Động cơ servo DC: Điều khiển chính xác vị trí và mô-men xoắn.
- Động cơ bước: Thường dùng trong ứng dụng cần điều khiển đơn giản, giá thành thấp.
- Xy lanh thủy lực/khí nén: Áp dụng cho robot cần lực tác động lớn.

Cấu tạo cánh tay robot 4 bậc
5. Hệ thống cảm biến
Cảm biến đóng vai trò cung cấp phản hồi về trạng thái hoạt động:
- Cảm biến vị trí (Encoder): Xác định góc quay của các khớp.
- Cảm biến giới hạn: Ngăn robot di chuyển quá giới hạn cho phép.
Ngoài ra, cánh tay robot 4 bậc có thể tích hợp thêm cảm biến lực, momen xoắn hoặc cảm biến thị giác trong các ứng dụng nâng cao.
6. Bộ điều khiển
Đây là ‘bộ não’ của robot, giúp xử lý tín hiệu đầu vào và điều khiển chuyển động. Bộ điều khiển có thể là vi điều khiển (arduino) cho ứng dụng đơn giản hoặc PLC/máy tính công nghiệp trong hệ thống phức tạp.
7. Tool công cụ (End-Effector)
Đây là phần trực tiếp thao tác với vật thể, có thể tùy chỉnh theo mục đích sử dụng:
- Kẹp (gripper): Dạng cơ khí, điện hoặc khí nén.
- Giác hút chân không: Dùng cho vật phẳng, nhẹ.
- Dụng cụ đặc biệt: đầu phun, mỏ hàn, tuốc nơ vít tự động, v.v.

Tool công cụ (End-Effector)
Nguyên lý hoạt động của cánh tay robot 4 bậc
Cánh tay robot 4 bậc vận hành dựa trên sự kết hợp giữa điều khiển điện tử, truyền động cơ khí và phản hồi cảm biến để tạo ra các chuyển động chính xác. Quá trình bắt đầu khi robot nhận được tín hiệu điều khiển từ người vận hành hoặc một chương trình đã được lập trình sẵn. Bộ điều khiển trung tâm sẽ tính toán vị trí cần đạt và phân phối lệnh tới từng động cơ tại các khớp nối.
Mỗi động cơ tại khớp (thường là động cơ servo hoặc động cơ bước) sẽ thực hiện một chuyển động cụ thể như quay, nâng, hạ hoặc xoay cổ tay. Sự kết hợp nhịp nhàng giữa các khớp giúp robot đưa tool công cụ đến đúng vị trí cần thao tác. Trong quá trình này, các cảm biến đóng vai trò phản hồi liên tục về trạng thái hiện tại của từng khớp. Qua đó, giúp hệ thống tự động điều chỉnh để đảm bảo độ chính xác và an toàn.

Nguyên lý hoạt động của cánh tay robot 4 bậc
Với 4 bậc tự do, robot có thể thực hiện nhiều thao tác như gắp – đặt, lắp ráp hoặc sắp xếp sản phẩm với tốc độ và độ lặp lại cao. Đây chính là nguyên lý cốt lõi giúp robot 4 bậc hoạt động hiệu quả trong các dây chuyền tự động hóa hiện đại.
Các loại cánh tay robot 4 bậc thường gặp
Tùy theo cấu trúc cơ học và ứng dụng thực tế, cánh tay robot 4 bậc được thiết kế theo nhiều dạng khác nhau. Mỗi loại sẽ có nguyên lý hoạt động riêng, ưu điểm riêng và phù hợp với từng nhu cầu cụ thể trong sản xuất. Sau đây là các loại robot 4 bậc phổ biến nhất hiện nay:
1. Robot SCARA
Robot SCARA (Selective Compliance Assembly Robot Arm) là một trong những dòng robot 4 bậc được sử dụng phổ biến trong ngành công nghiệp điện tử và lắp ráp. Robot SCARA có khả năng di chuyển theo 4 trục: hai trục quay trong mặt phẳng XY, một trục trượt theo phương Z và một trục xoay quanh trục Z.
Điểm nổi bật của robot SCARA là khả năng tuân thủ linh hoạt trong mặt phẳng ngang nhưng rất chắc chắn theo trục Z. Điều này giúp robot thực hiện các thao tác gắp – đặt, lắp ráp và thao tác chính xác với tốc độ cao. Ngoài ra, cấu trúc tay đòn nối tiếp cũng hỗ trợ robot SCARA dễ dàng tiếp cận các vị trí nhỏ, hẹp trong không gian làm việc. Robot SCARA 4 bậc là lựa chọn lý tưởng cho các ứng dụng như gắp linh kiện, lắp ráp bo mạch, dán nhãn, kiểm tra tự động, v.v.
2. Robot Delta
Robot Delta là loại cánh tay robot 4 bậc có cấu trúc tay đòn dạng song song. Loại robot này thường bao gồm 3 cánh tay điều khiển vị trí X, Y, Z và 1 trục xoay ở đầu gắp. Khác với SCARA robot, robot Delta được treo ngược từ khung máy phía trên, giúp tăng độ ổn định và giảm khối lượng di chuyển.
Ưu điểm nổi bật của robot Delta là tốc độ xử lý cực nhanh, có thể đạt đến 200-300 chu kỳ mỗi phút. Điều đó khiến robot Delta phù hợp với các ứng dụng gắp – thả nhanh, phân loại và đóng gói sản phẩm nhẹ. Đặc biệt, trong các ngành thực phẩm, dược phẩm, hàng tiêu dùng. Tuy nhiên, robot Delta thường bị giới hạn về tải trọng và độ cứng nên ít được dùng cho các ứng dụng đòi hỏi lực lớn.
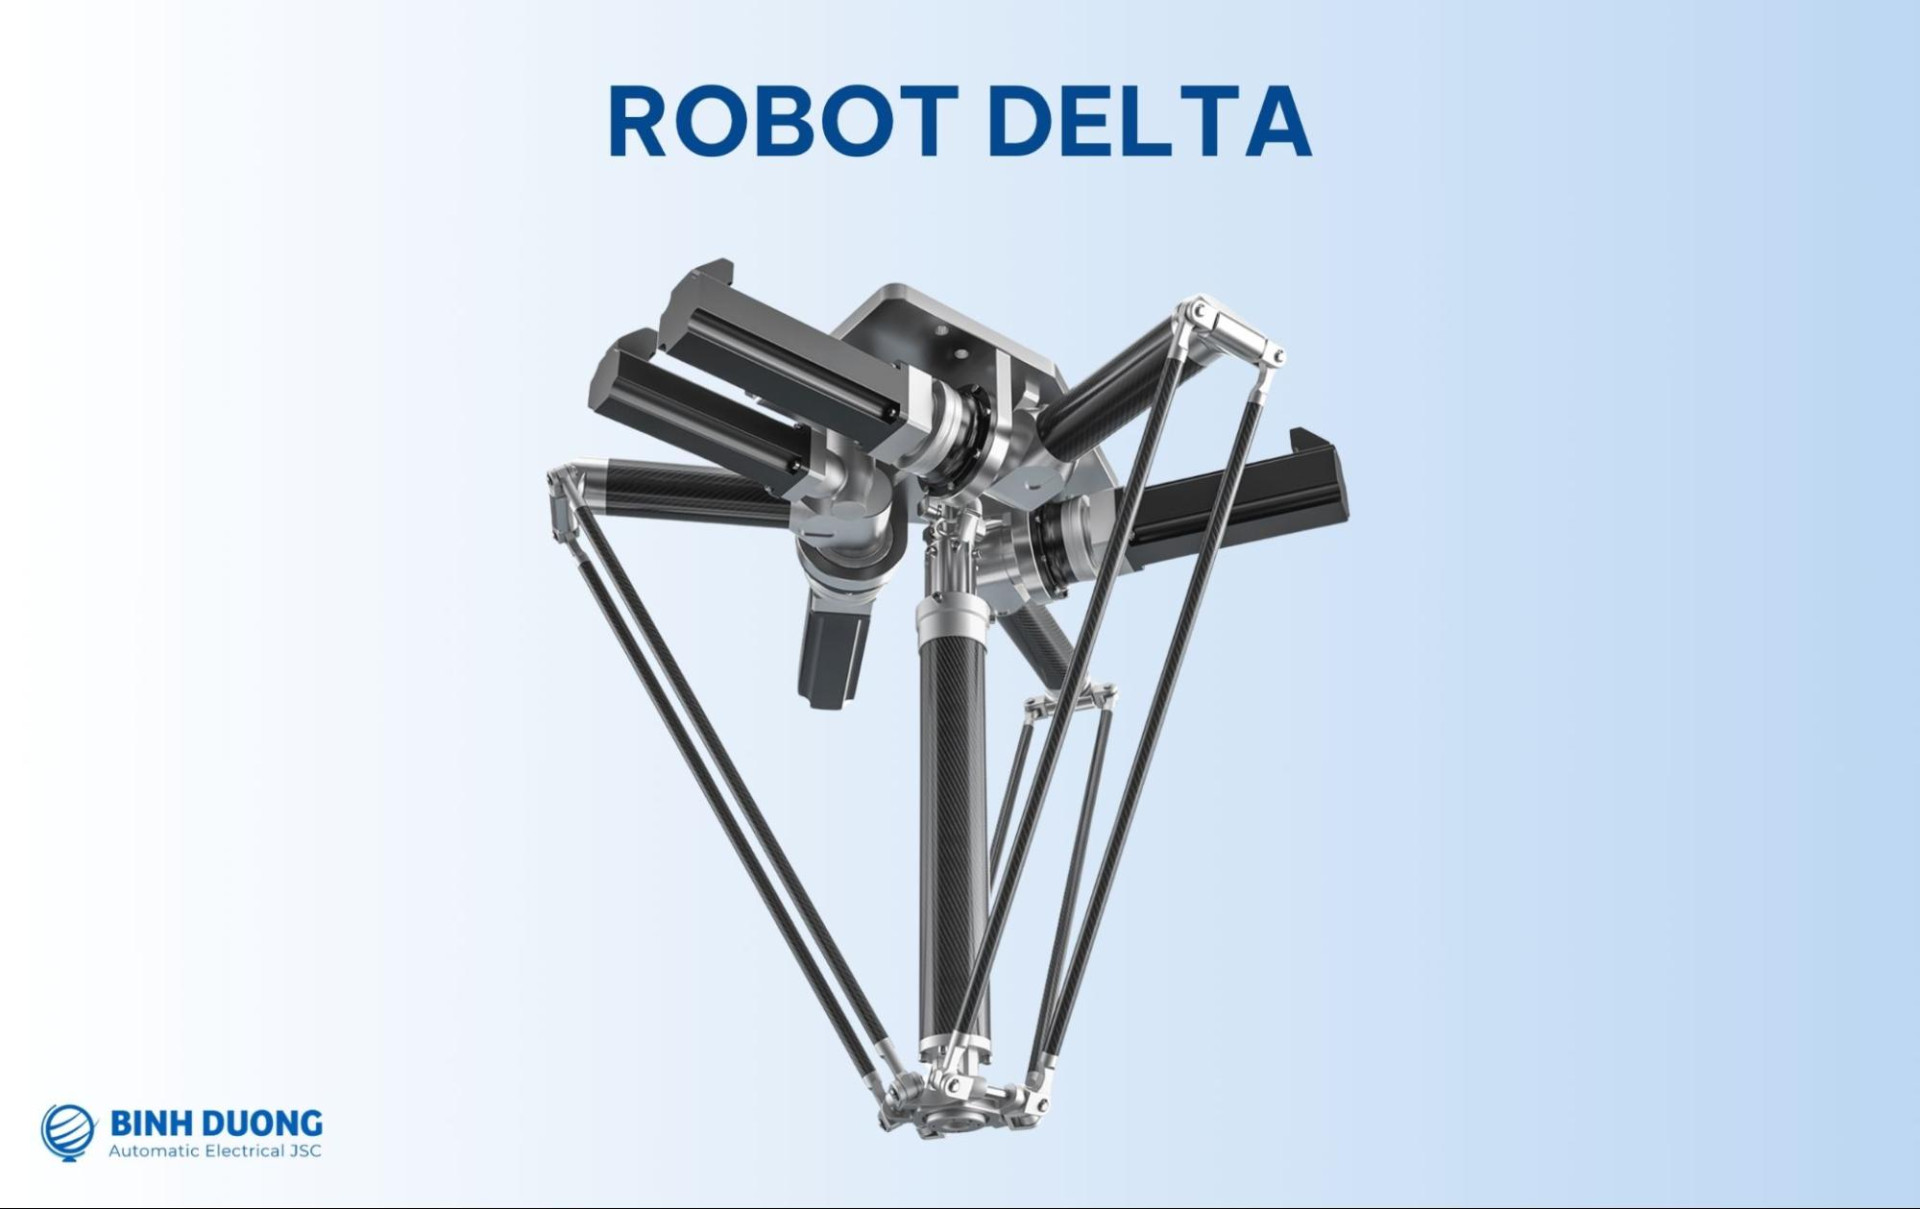
Robot Delta
3. Robot Descartes
Robot Descartes (hay còn gọi là robot Cartesian) là dòng robot có cấu trúc hình học tuyến tính. Loại robot này bao gồm các chuyển động tịnh tiến theo trục X, Y, X và một trục xoay cuối cùng tại đầu gắp. Với cấu trúc hình hộp đơn giản, robot Descartes có thể dễ dàng định vị chính xác từng điểm trong không gian ba chiều.
Ưu điểm chính của robot Descartes là dễ thiết kế, dễ lập trình và độ chính xác cao. Dòng robot Descartes rất thích hợp cho các ứng dụng như cắt laser, in 3D, phay CNC, gắp – đặt sản phẩm trong vùng làm việc cố định. Nhờ cấu trúc tuyến tính, Descartes có thể được tùy chỉnh linh hoạt theo kích thước không gian và nhu cầu cụ thể của dây chuyền sản xuất.

Robot Descartes
Ưu điểm của Robot 4 bậc trong công nghiệp
Cánh tay robot 4 bậc đang trở thành giải pháp tự động hóa hiệu quả trong nhiều ngành công nghiệp nhờ vào cấu trúc đơn giản nhưng tối ưu. không chỉ tiết kiệm chi phí đầu tư, loại robot này mang lại hiệu suất cao, dễ vận hành và phù hợp với đa dạng ứng dụng sản xuất. Sau đây là những ưu điểm nổi bật khiến cánh tay robot 4 bậc được nhiều doanh nghiệp tin dùng:
1. Tốc độ vận hành nhanh và ổn định
Cánh tay robot 4 bậc sở hữu cấu trúc cơ học tối ưu, giúp giảm thiểu khối lượng và quán tính trong quá trình chuyển động. Nhờ đó, robot có thể thực hiện các thao tác gắp – đặt hoặc lắp ráp với tốc độ cao và độ lặp lại chính xác. Qua đó, đáp ứng tốt nhu cầu sản xuất liên tục trong các dây chuyền công nghiệp hiện đại.
2. Độ chính xác cao, lặp lại ổn định
Với hệ thống điều khiển hiện đại kết hợp cùng cảm biến phản hồi vị trí, robot 4 bậc có khả năng xác định chính xác vị trí đầu gắp trong không gian. Độ lặp lại cao giúp đảm bảo chất lượng đồng đều cho từng sản phẩm. Đặc biệt, trong các công đoạn như lắp ráp linh kiện điện tử hoặc đóng gói tự động.
3. Thiết kế nhỏ gọn, tiết kiệm không gian
So với các dòng robot có nhiều bậc tự do hơn, robot 4 bậc thường có thiết kế đơn giản và kích thước gọn nhẹ. Điều này giúp robot dễ dàng tích hợp vào dây chuyền sản xuất có không gian hạn chế hoặc khu vực thao tác cố định mà không cần cải tạo.
4. Chi phí đầu tư hợp lý
Nhờ vào cấu tạo ít khớp và hệ thống điều khiển đơn giản hơn, robot 4 bậc có chi phí đầu tư thấp hơn so với các dòng robot 6 bậc hoặc robot đa năng khác. Đây là lựa chọn phù hợp cho các doanh nghiệp vừa và nhỏ muốn triển khai tự động hóa với ngân sách tối ưu.
5. Dễ lập trình và bảo trì
Càng ít bậc tự do, việc lập trình và hiệu chỉnh robot sẽ càng đơn giản. Cánh tay robot 4 bậc thường sử dụng các lệnh điều khiển ngắn gọn, dễ học và dễ vận hành. Ngoài ra, việc bảo trì cũng thuận tiện hơn do số lượng linh kiện cơ khí và điện tử ít hơn. Từ đó, giúp giảm thiểu thời gian dừng máy.
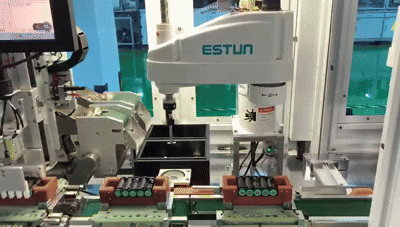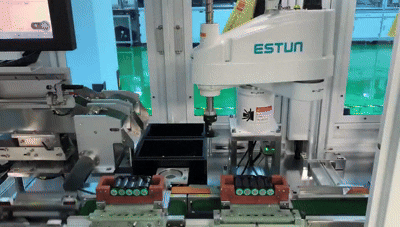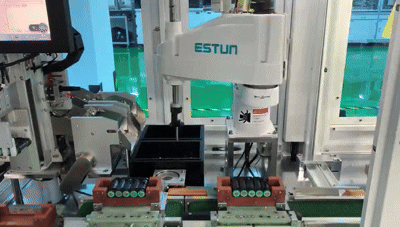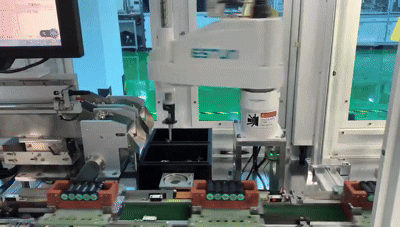
Cánh tay robot 4 bậc thường sử dụng các lệnh điều khiển ngắn gọn
6. Linh hoạt trong nhiều ứng dụng công nghiệp
Cánh tay robot 4 bậc có thể thực hiện đa dạng công việc như gắp – đặt sản phẩm, đóng gói, dán tem nhãn, kiểm tra chất lượng, vận hành thiết bị in 3D, v.v. Tính linh hoạt giúp dòng robot này đáp ứng các nhu cầu của nhiều ngành công nghiệp khác nhau, từ điện tử, dược phẩm đến cơ khí chính xác.
Các ứng dụng phổ biến cánh tay robot 4 bậc
Với thiết kế tối ưu, robot 4 bậc ngày càng được ứng dụng rộng rãi trong nhiều lĩnh vực sản xuất công nghiệp. Nhờ vào khả năng chuyển động nhanh, chính xác và dễ lập trình, loại robot này mang lại hiệu quả vượt trội trong các công đoạn thao tác lặp lại, yêu cầu tốc độ cao và độ ổn định lớn.
Gắp – đặt (Pick & place)
Đây là ứng dụng phổ biến nhất của robot 4 bậc. Đặc biệt, trong các ngành như điện tử, bao bì, thực phẩm. Robot có thể gắp các chi tiết nhỏ và đặt vào vị trí chính xác với tốc độ cao. Điều này giúp tăng năng suất và giảm sai sót.
Lắp ráp linh kiện
Robot SCARA 4 bậc được dùng phổ biến trong lắp ráp linh kiện điện tử, module cơ khí và thiết bị chính xác. Nhờ độ lặp lại ổn định và khả năng kiểm soát chuyển động tốt, robot giúp đảm bảo chất lượng đồng đều giữa các sản phẩm.
Phân loại và đóng gói
Trong dây chuyền đóng gói, robot 4 bậc có thể nhận diện sản phẩm thông qua cảm biến hoặc camera. Sau đó, phân loại và đưa sản phẩm vào hộp, khay hoặc bao bì một cách nhanh chóng và chính xác.
Dán tem nhãn, bôi keo
Robot có thể thực hiện các công việc như dán nhãn, bôi keo hoặc phun chất lỏng tại những vị trí định sẵn. Qua đó, giúp tăng tính tự động hóa cho các công đoạn hoàn thiện sản phẩm.
Kiểm tra chất lượng
Khi được tích hợp với hệ thống thị giác, cán tay robot 4 bậc có thể kiểm tra hình dạng, màu sắc, kích thước hoặc phát hiện lỗi trên sản phẩm. Từ đó, loại bỏ sản phẩm lỗi một cách tự động và chính xác.
Gia công vật liệu
Robot Descartes 4 bậc với chuyển động tuyến tính chính xác thường được ứng dụng trong các hệ thống in 3D, cắt laser hoặc phay CNC đơn giản. Qua đó, mang lại giải pháp linh hoạt và tiết kiệm cho các công đoạn gia công.
Cánh tay robot 4 bậc với cấu trúc đơn giản nhưng hiệu quả đã chứng minh được vai trò quan trọng trong nhiều công đoạn sản xuất hiện đại. Nhờ khả năng linh hoạt và chi phí đầu tư hợp lý, robot 4 bậc đang trở thành lựa chọn tối ưu cho các doanh nghiệp muốn tự động hóa quy trình một cách thông minh và lâu dài.
Lời kết
Cánh tay robot 4 bậc là một trong những giải pháp tự động hóa hiệu quả và phổ biến nhất hiện nay nhờ thiết kế gọn nhẹ, tốc độ cao và khả năng hoạt động linh hoạt. Với cấu tạo tối ưu, loại robot này đáp ứng tốt nhiều yêu cầu sản xuất hiện đại. Đặc biệt, chi phí đầu tư hợp lý và dễ dàng tích hợp vào dây chuyền khiến robot 4 bậc trở thành lựa chọn lý tưởng cho cả doanh nghiệp vừa và nhỏ lẫn các nhà máy sản xuất quy mô lớn.
Nếu bạn tìm kiếm giải pháp cánh tay robot 4 bậc chất lượng cao, hãy liên hệ ngay với Bình Dương AEC qua số hotline 0904.584.886 hoặc Zalo OA để được tư vấn và hỗ trợ sớm nhất!


